工业 · 技术观察|机器人补上「临场应变」这一课:Hi-WBC登场
工业早知道·技术观察|11月12日 · 第009期
会跳舞、会后空翻的人形机器人已经不少,但把它们真放进车间、变电站,第一道坎从来不是「动作像不像」,而是「出了状况怎么办」。11月上旬,北京人形机器人创新中心在「慧思开物」平台上线通用全身控制模型Hi-WBC:机器人不再逐帧复刻人类动作,而是保留运动意图,按负载、外力和地形现场调整执行。
官方通稿11月7日经美通社对外发布,北京日报客户端随后作了报道,模型上线时间是11月2日。同期演示里,多台机器人一镜到底完成整套会议室整理:拉椅子、挪白板、捡纸团,动作连续衔接,还能多机分工接力。在机器人运动会的场景赛「综合五项」中,搭载该技术的天工机器人包揽金银,也是这一赛项里唯一夺金的双足人形机器人。
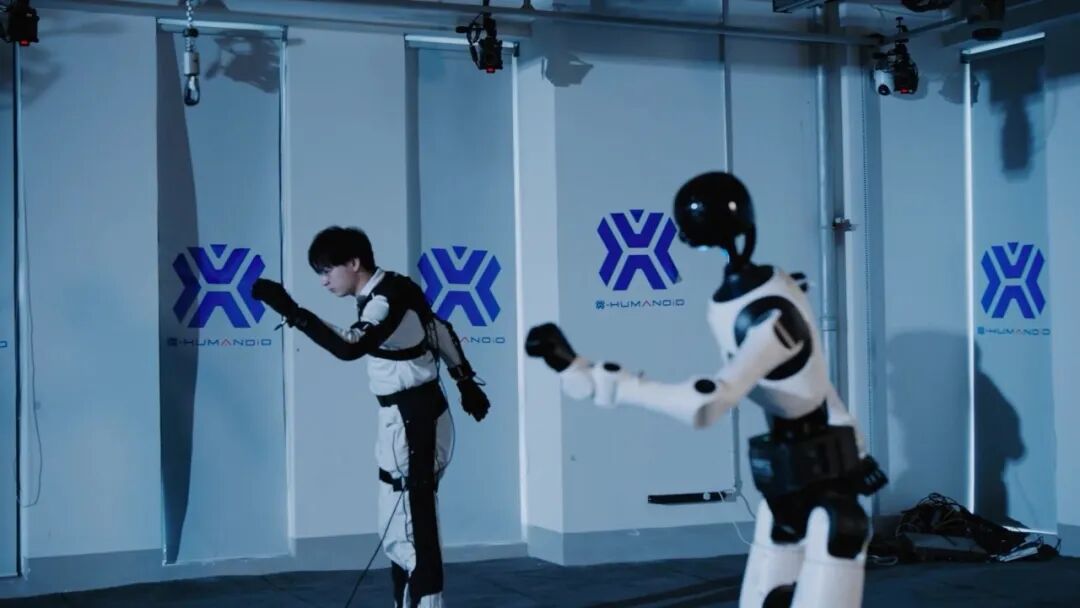
官方Demo画面:工作人员穿戴动捕服演示动作,机器人跟随并适配现场条件。图源:北京日报客户端(北京人形供图)
它是怎么做到的
Hi-WBC全称WholeBody Control for Humanoid Intelligence,核心思路一句话:人体动作参考是「蓝本」,不是「标准答案」。机器人保留人类示范的运动意图,但结合自身动力学与现场约束,动态修正姿态、关节动作和支撑方式。
拆开是三条线。技能拓展上,混合专家模型加策略蒸馏:专家策略先学会跑跳、搬运、越障,再把本领蒸馏进通用主策略,学新不忘旧,不必每上新任务就重调控制器。物理交互上,仅凭关节电流等本体感知估计外部受力,实时调整重心,像人搬重物时不自觉调整体态。地形适应上,把台阶、斜坡的几何识别嵌进控制链路,重新规划落脚与摆腿轨迹。
官方发布物料画面:人形机器人跨越障碍演示。图源:北京人形官方通稿(美通社),来自互联网
为什么值得盯
通稿未公布任务成功率和商用时间表,演示属企业自证,这点要如实看。但放进行业坐标系,位置很清楚:人形机器人普遍过了「平地能走、表演能看」的阶段,卡住产业化的是仿真与真实世界之间的鸿沟——实验室策略一遇真实负载和非结构化地面就大幅失稳,全身控制正是这道鸿沟上的关键桥。短期最可能先落地的不是家庭,而是变电站巡检、化工园区处置这类半结构化的工业与特种场景:对「稳定干活」的要求,比「动作花哨」更迫切。
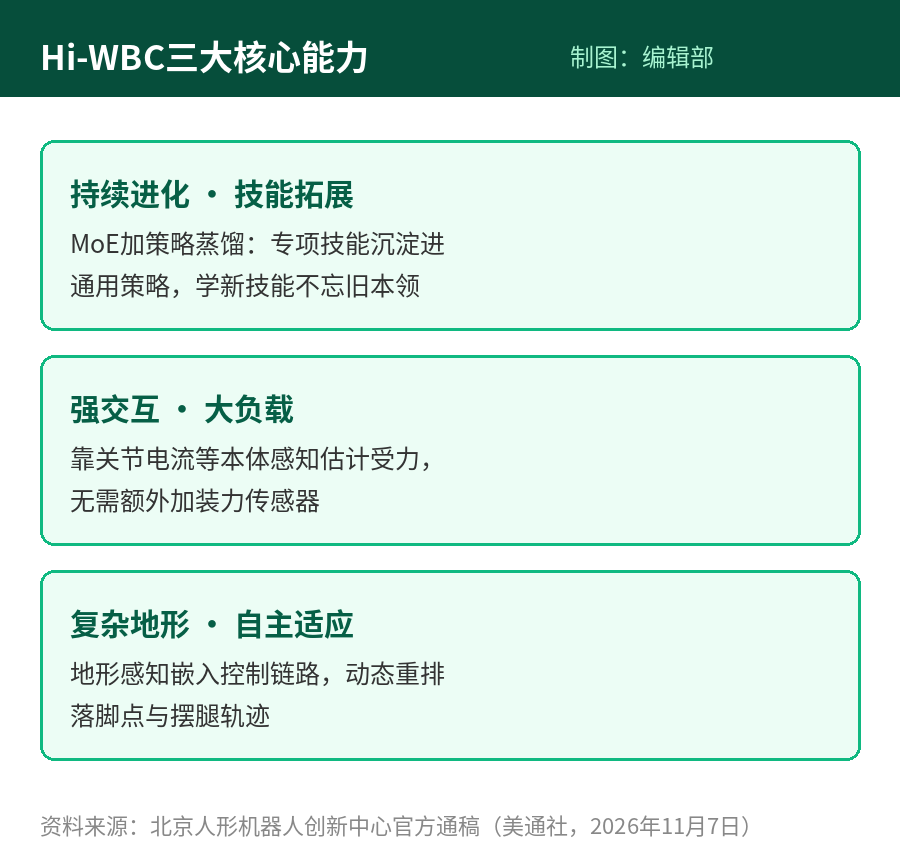
Hi-WBC三大核心能力。制图:编辑部,资料来源:官方通稿(美通社,2026年11月7日)
我们的解读
这类控制模型发布的热度往往不如新本体亮相,产业价值却可能更高:本体决定下限,控制决定能不能干活。后续值得跟踪两个信号——这套模型何时开放给平台上第三方本体,形成跨机型通用能力;真机数据回灌的规模。真机跑得越多,全身控制迭代越快,这会反过来放大本体的先发优势,与英伟达GR00T、机器人工厂整班作业等动向指向同一个方向。
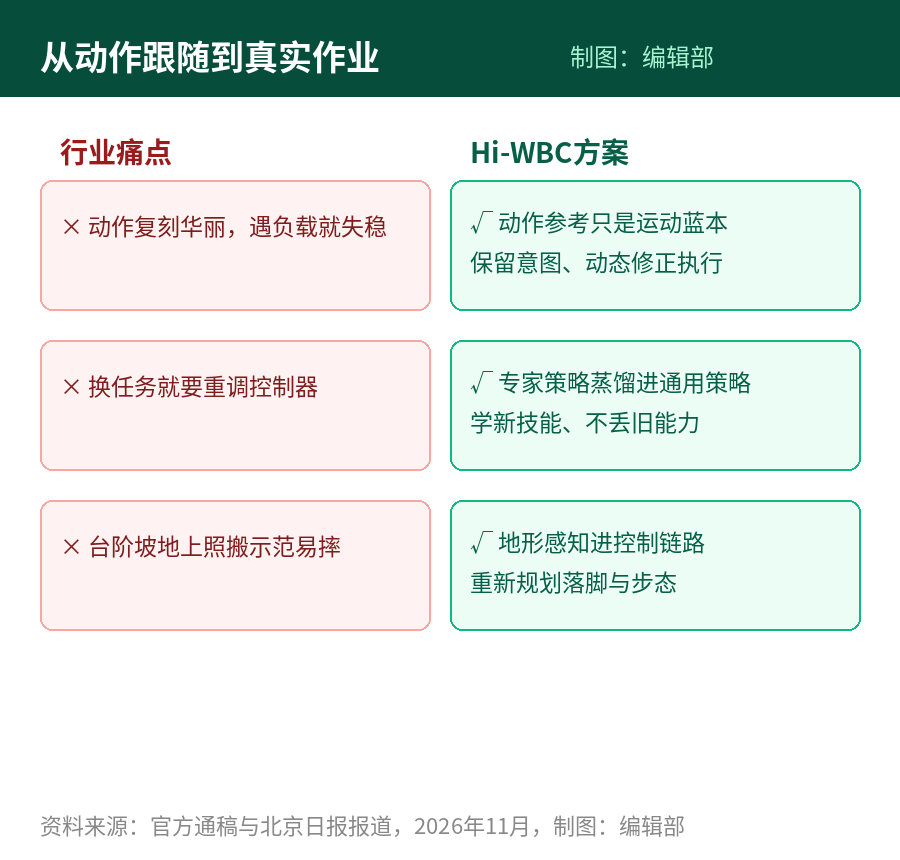
从动作跟随到真实作业:行业痛点与Hi-WBC方案对照。制图:编辑部,资料来源:官方通稿与北京日报报道
机器人学会「临场应变」,看起来只是走路稳了一点,实际是它从舞台走向岗位的第一张门票。
本文所引用的数据、观点和信息均来源于我们认可的公开资料(如媒体报道、官方发布、企业公告等)并已标注出处。我们不对第三方信息的准确性与完整性提供担保,读者引用或据此决策请自行审慎判断。本文仅作资讯分享,不构成任何投资建议。
本文为编辑部整理自公开信息